Rivian收购英国AI初创Third Dimension,用仿真加速自动驾驶落地
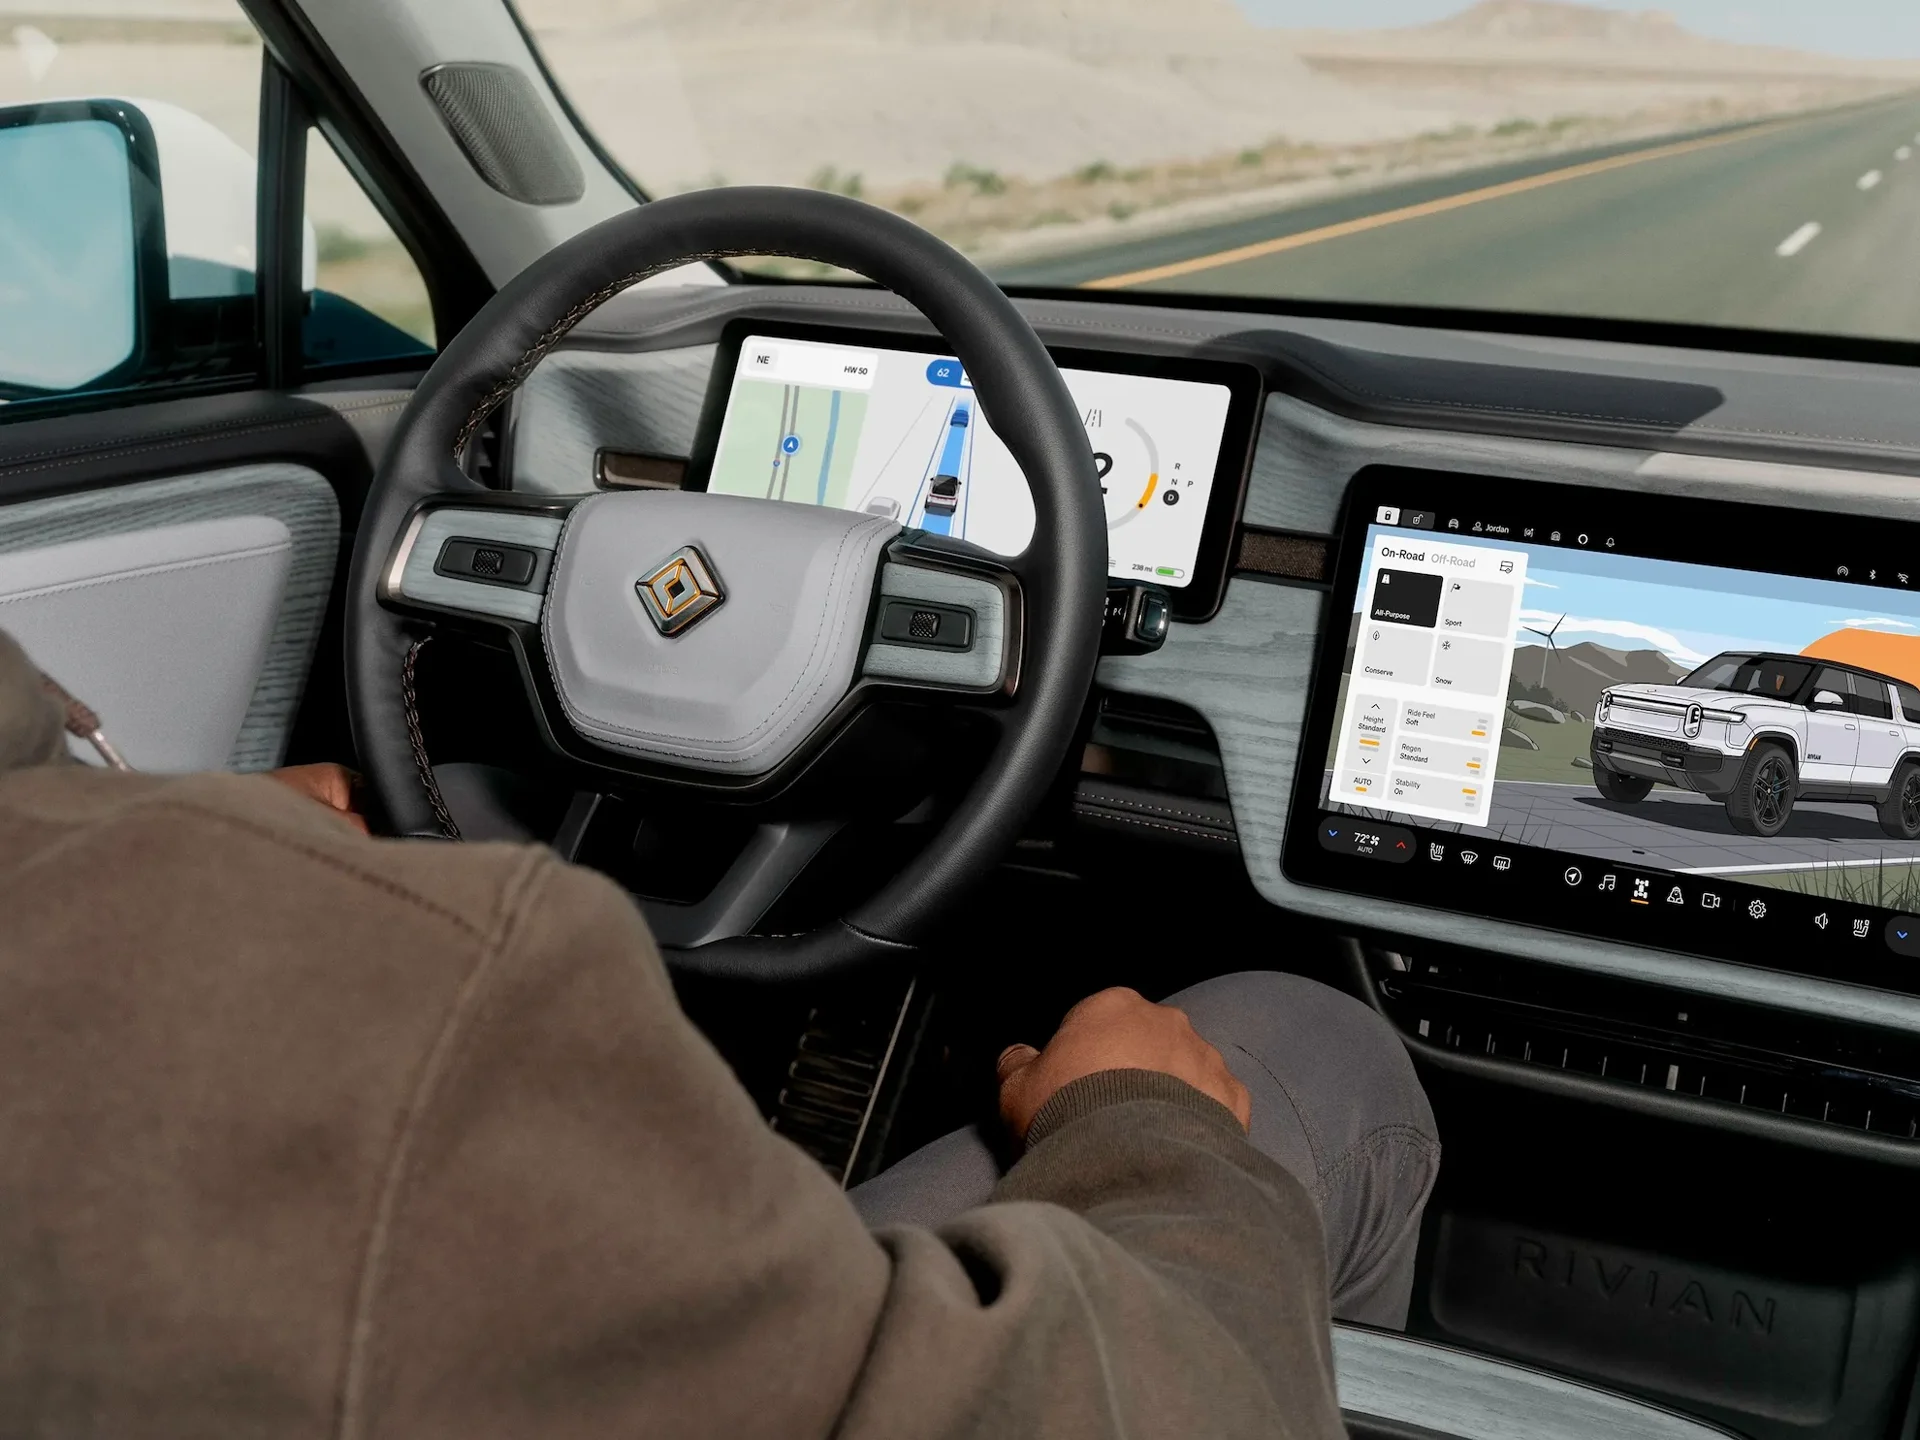
美国电动车制造商Rivian已完成对英国AI初创公司Third Dimension的收购。后者由游戏与自动驾驶行业的资深人士创办,擅长用AI把图像和视频转化为逼真的三维场景。
交易金额未披露。Rivian的意图不在游戏,而在于把真实道路数据变成可反复演练的虚拟世界,为辅助驾驶和自动驾驶系统提速。
Third Dimension约15名成员大多常驻英国,将整体并入Rivian由James Philbin领导的自动驾驶与AI团队。Philbin在接受TechCrunch独家采访时表示,这次收购也让Rivian有机会扩建伦敦的AI中心。
Third Dimension由首席执行官Tolga Kart与Piotr Sokólski于2024年创立,此前从Abstract Ventures、MVP、Soma Capital、Solari Capital等风投机构筹集了700万美元种子轮资金。
公司最初的技术是为加快游戏开发而建,创始团队后来看到了国防、自动驾驶等更多应用场景。Kart说,加入Rivian后团队将专注于自动驾驶这yige问题。“作为一家小公司,要服务很多不同的客户非常困难。”
Rivian目前向车主提供“Universal Hands-Free”(通用免手驾驶)软件,允许在高速公路上双手离开方向盘,但驾驶员仍须注视路面。
公司计划年底前推出可覆盖城市街道与高速公路的版本,全程不用碰方向盘,驾驶员依然要监督并随时接管。
更长远的目标是完全自动驾驶,将率先用于R2 SUV的robotaxi(无人驾驶出租车)版本,2028年通过Uber应用接单。这些车辆能否按时落地,取决于系统在无数真实场景中的可靠性。
仿真历来是自动驾驶开发的关键工具,用于训练和验证系统。早期的仿真器多建立在渲染或游戏引擎上,依赖合成数据,画面看似接近真实世界,两者之间的差距却始终存在。
Third Dimension的思路是用AI对齐物理世界。Philbin说,这套系统处理的是真实发生过的场景,不是游戏风格的合成画面,但工程师可以移动摄像机、调整其他交通参与者,甚至改变光照与天气。
在Rivian手中,这相当于给真实数据加了一个可调节的旋钮。同一段路口视频,可以派生出雨天、逆光、突然窜出的行人等变体,而不必等这些情况在路测中偶然出现。
开发自动驾驶离不开数据,质量同样关键。Rivian从路上数万辆R1T皮卡、R1S与R2 SUV以及配送车上采集行驶数据,前提是车主开启了外部摄像头共享。数据经聚合与匿名化后用于训练驾驶模型。
Philbin透露,客户车队每天上传的序列超过40万段。Third Dimension的技术让Rivian不必等待罕见边缘案例自然出现,就能模拟复杂驾驶条件。
验证环节尤其依赖仿真。Philbin说,判断系统是否达到交付标准时,团队必须对仿真到现实的差距有可靠把握;否则测出来的结果无法代表真实道路表现。
把真实路段变成可编辑的仿真环境,价值首先在时间。现实中的极端场景可遇不可求,靠路测积累样本往往以月甚至年计。
Rivian选择收购一支15人团队而非从零自建,说明在自动驾驶竞赛里,补上流程中间环节的速度有时比规模更重要。对一家同时要保交付、控成本的电动车公司来说,这笔账算得很实际。
自动驾驶行业的竞争重心这几年在移动。早期比的是路测里程和车队规模,如今更多公司在算另一笔账:同样的数据,谁能榨出更多训练价值。Waymo、特斯拉等头部玩家各有路径,后来者则倾向用仿真压低验证成本。
伦敦近年在AI视觉与仿真方向聚集了一批人才,欧洲游戏工业的积累也提供了人才土壤。Third Dimension的团队构成正是这种交叉背景的产物。Rivian把AI中心放在这里,看中的不只是技术,也是招人的便利。
按Rivian的规划,2028年面向Uber的robotaxi是自动驾驶能力的第一次大考。仿真工具能否把与真实世界的差距控制在可信范围,将直接决定这套系统能否按时、安全上路。
 手机网游

 手游单机